GeoCircle
- Projektlaufzeit: Februar 2026 bis Januar 2030
- Projektleitung: Prof. Dr.-Ing. Semih Severengiz und Prof. Dr. Christian Scheffer, Hochschule Bochum
- Fördermittelgeber: Bundesministerium für Forschung, Technologie und Raumfahrt, HAW Forschungspraxis
- Gesamtfördervolumen: 1.018.263,91 €
- Projektanteil Scheffer: 501.382,00 €
- Projektnummer: 13HAW11PX4
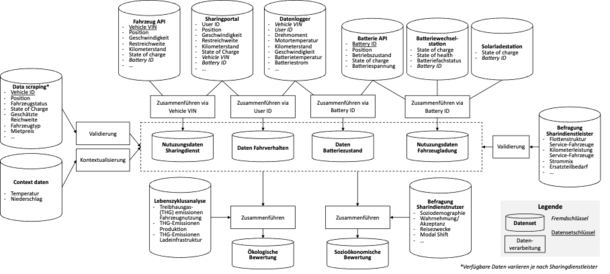
GeoCircle untersucht, wie leichte Elektrofahrzeuge und ihre Komponenten länger genutzt und besser in Materialkreisläufe zurückgeführt werden können. Dazu wertet das Projekt Telemetrie- und Zeitreihendaten aus der Nutzungsphase mit geometrischen Algorithmen aus. Der datengetriebene Ansatz soll zeigen, wie unterschiedliche Nutzungsmuster mit Abnutzung, Verschleiß und Schäden zusammenhängen.
Die Ergebnisse bilden eine Grundlage für Lebenszyklusanalysen und für die Entwicklung geeigneter Design- und Verwendungsstrategien. Ziel ist, die Lebens- und Betriebsdauer von Fahrzeugen und Bauteilen zu verlängern und ihre Kreislauffähigkeit zu verbessern. Die Hochschule Bochum arbeitet dafür mit dem Verwertungsspezialisten elorec GmbH und dem Mikromobilitätsanbieter Dott (TIER Mobility SE) zusammen.
Im zugehörigen Promotionsvorhaben untersucht Herr Böhrk, wie geometrische Algorithmen Nutzungs- und Verschleißmuster in den Telemetriedaten einer Fahrzeugflotte sichtbar machen können. Zum Vergleich zeitlicher Verläufe werden insbesondere Varianten der Fréchet-Distanz betrachtet. Die gewonnenen Erkenntnisse sollen in R-Strategien einfließen, also Maßnahmen zur längeren Nutzung und zur Kreislaufführung von Produkten und Komponenten. Damit steht SDG 12 „Nachhaltige/r Konsum und Produktion“ im Mittelpunkt. Weitere Bezüge bestehen zu SDG 9 „Industrie, Innovation und Infrastruktur“ und SDG 11 „Nachhaltige Städte und Gemeinden“. Die angestrebte Einsparung von Ressourcen berührt zudem indirekt SDG 13 „Maßnahmen zum Klimaschutz“.
Weitere Informationen bietet die GeoCircle-Projektseite des Labors Nachhaltigkeit in der Technik.
TrafficSwarm
- Projektlaufzeit: 2026 bis 2030
- Projektleitung: Prof. Dr. habil. Christian Scheffer
- Gesamtfördervolumen: 150.000€
- Fördermittelgeber: Hochschule Bochum, interne Förderung
TrafficSwarm untersucht, wie sich Verkehrsstaus durch gemeinsam geplante Routen und Abfahrtszeiten verringern lassen. Dazu verbindet das Projekt Algorithmen zur Berechnung kürzester Wege mit Methoden zur Koordination von Roboterschwärmen. Die Routen einzelner Fahrzeuge werden aufeinander abgestimmt, um Überlastungen an gemeinsamen Engstellen zu vermeiden und das Straßennetz gleichmäßiger zu nutzen.
Im Mittelpunkt stehen mathematische Modelle und Algorithmen mit beweisbaren Gütegarantien. Untersucht werden beispielsweise die Begrenzung notwendiger Umwege, ihre faire Verteilung und die Nähe einer berechneten Lösung zum Optimum. Auch flexible Startzeiten, aktuelle Verkehrsmeldungen und unerwartete Ereignisse sollen in die Planung einbezogen werden. Die entwickelten Verfahren sollen in Simulationen getestet und anhand der Ergebnisse schrittweise verbessert werden. Ein visueller Simulator ist vorgesehen, um die Wirkung unterschiedlicher Strategien nachvollziehbar zu machen.
Das Promotionsvorhaben verbindet diese algorithmischen Untersuchungen mit mathematischer Optimierung sowie Approximations- und Online-Verfahren. Vorgesehen sind eine kumulative Dissertation und eine kooperative Betreuung mit Prof. Dr. Sándor Fekete an der TU Braunschweig. Die Forschung soll zeigen, unter welchen Bedingungen eine abgestimmte Verkehrssteuerung Staus reduzieren kann. Damit adressiert TrafficSwarm SDG 9 „Industrie, Innovation und Infrastruktur“. Die angestrebte Verringerung von Stop-and-Go-Verkehr, Kraftstoffverbrauch und Emissionen stellt zudem einen Bezug zu SDG 13 „Maßnahmen zum Klimaschutz“ her.
Publikationen
- Sándor P. Fekete, Jonas Friemel, Peter Kramer, Jan-Marc Reinhardt, Christian Rieck, Christian Scheffer. Tilt Automata: Gathering Particles with Uniform External Control. International Symposium on Computational Geometry (SoCG), S. 44:1–44:19, 2026. doi:10.4230/LIPICS.SOCG.2026.44.
- Sándor P. Fekete, Peter Kramer, Jan-Marc Reinhardt, Christian Rieck, Christian Scheffer. Drainability and Fillability of Polyominoes in Diverse Models of Global Control. International Colloquium on Automata, Languages, and Programming (ICALP), S. 74:1–74:19, 2025. doi:10.4230/LIPICS.ICALP.2025.74.
SpaceAnts
- Projektlaufzeit: Februar 2024 bis September 2027
- Projektleitung: Prof. Dr. Christian Scheffer (Hochschule Bochum) und Prof. Dr. Sándor Fekete (TU Braunschweig)
- Kooperationspartner: NASA Ames (USA), MIT (USA), University of Houston (USA), Stony Brook University (USA)
- Fördermittelgeber: Deutsche Forschungsgemeinschaft (DFG)
- Gesamtfördervolumen: 726.340,00 €
- Projektanteil Scheffer: 363.170,00 € einschließlich Programmpauschale
- Projektnummer: 530918134
SpaceAnts erforscht, wie große Gruppen einfacher autonomer Roboter gemeinsam komplexe Strukturen aus modularen Bauteilen aufbauen, warten und umgestalten können. Solche Aufgaben stellen besondere Anforderungen an die Koordination: Viele Roboter müssen gleichzeitig arbeiten, ihre Bewegungen aufeinander abstimmen und die Geometrie der entstehenden Konstruktion berücksichtigen.
Das Projekt entwickelt dafür algorithmische Grundlagen zur Koordination und Bewegungsplanung. Die Verfahren verbinden Optimierung mit geometrischen und kombinatorischen Eigenschaften der Strukturen und sollen auch bei einer wachsenden Zahl von Robotern und Bauteilen effizient bleiben. Die untersuchten Methoden sollen auf sehr unterschiedliche Größenordnungen übertragbar sein, von großen Konstruktionen im Weltraum bis zu mikroskopischen Systemen wie DNA-Robotern. Mit diesen Grundlagen für automatisierte Bau- und Umbauprozesse adressiert SpaceAnts SDG 9 „Industrie, Innovation und Infrastruktur“.
Jonas Friemel untersucht im Rahmen seiner Promotion, wie sich die Parallelität in Roboterschwärmen für solche Aufgaben nutzen lässt. Im Mittelpunkt stehen effiziente Verfahren, die gleichzeitige Bewegungen ermöglichen und dabei die geometrischen und kombinatorischen Bedingungen der jeweiligen Struktur einhalten.
Das Projekt wird gemeinsam von der Hochschule Bochum und der TU Braunschweig durchgeführt. Weitere Kooperationen bestehen mit NASA Ames, dem MIT, der University of Houston und der Stony Brook University.
Publikationen
- Sándor P. Fekete, Ramin Kosfeld, Peter Kramer, Jonas Neutzner, Christian Rieck, Christian Scheffer. Coordinated Motion Planning: Multi-Agent Path Finding in a Densely Packed, Bounded Domain. Autonomous Agents and Multi-Agent Systems, Band 40, Artikel 40, 2026. doi:10.1007/s10458-026-09766-4.
- Sándor P. Fekete, Jonas Friemel, Peter Kramer, Jan-Marc Reinhardt, Christian Rieck, Christian Scheffer. Tilt Automata: Gathering Particles with Uniform External Control. International Symposium on Computational Geometry (SoCG), S. 44:1–44:19, 2026. doi:10.4230/LIPICS.SOCG.2026.44.
- Jonas Friemel, David Liedtke, Christian Scheffer. Tile Reconfiguration by a Finite Automaton. International Conference and Workshops on Algorithms and Computation (WALCOM), S. 512–526, 2026. doi:10.1007/978-981-95-7127-7_34.
- Javier Garcia, Michael Yannuzzi, Jonas Friemel, Ramin Kosfeld, Peter Kramer, Christian Rieck, Christian Scheffer, Arne Schmidt, Harm Kube, Dan Biediger, Sándor P. Fekete, Aaron T. Becker. Moving Matter: Using a Single, Simple Robot to Reconfigure a Connected Set of Building Blocks. International Conference on Automation Science and Engineering (CASE), S. 2260–2266, 2025. doi:10.1109/CASE58245.2025.11163739.
- Aaron T. Becker, Sándor P. Fekete, Jonas Friemel, Ramin Kosfeld, Peter Kramer, Harm Kube, Christian Rieck, Christian Scheffer, Arne Schmidt. Efficient Reconfiguration of Tile Arrangements by a Single Active Robot. Canadian Conference on Computational Geometry (CCCG), S. 322–330, 2025. https://cccg-wads-2025.eecs.yorku.ca/cccg-papers/7A3.pdf.
- Sándor P. Fekete, Peter Kramer, Jan-Marc Reinhardt, Christian Rieck, Christian Scheffer. Drainability and Fillability of Polyominoes in Diverse Models of Global Control. International Colloquium on Automata, Languages, and Programming (ICALP), S. 74:1–74:19, 2025. doi:10.4230/LIPICS.ICALP.2025.74.
- Sándor P. Fekete, Ramin Kosfeld, Peter Kramer, Jonas Neutzner, Christian Rieck, Christian Scheffer. Coordinated Motion Planning: Multi-Agent Path Finding in a Densely Packed, Bounded Domain. International Symposium on Algorithms and Computation (ISAAC), S. 29:1–29:15, 2024. doi:10.4230/LIPIcs.ISAAC.2024.29.
Videos
Externer Inhalt
YouTube Video
Wir benötigen Ihre Einwilligung, um Ihnen an dieser Stelle ein Video von YouTube anzuzeigen. Sie können dieses (und damit auch alle weiteren YouTube-Inhalte auf unserer Webseite) nach Ihrer Zustimmung darstellen lassen.
Mit Ihrer Zustimmung können personenbezogene Daten an Drittplattformen übermittelt werden. Mehr dazu finden Sie in unserer Datenschutzerklärung . Ihre Einwilligung können Sie jederzeit über den Link Cookie-Einstellungen am Ende der Seite widerrufen.
MathBRIKS
- Projektlaufzeit: 1. September 2024 bis 28. Februar 2026
- Projektleitung: Prof. Dr. Christian Scheffer
- Projektform: Einzelvorhaben der Hochschule Bochum
- Fördermittelgeber: Bundesministerium für Bildung und Forschung, DATIpilot, Modul 1 „Innovationssprints“
- Gesamtfördervolumen: 178.454,28 € einschließlich Projektpauschale
- Förderkennzeichen: 03DPS1035
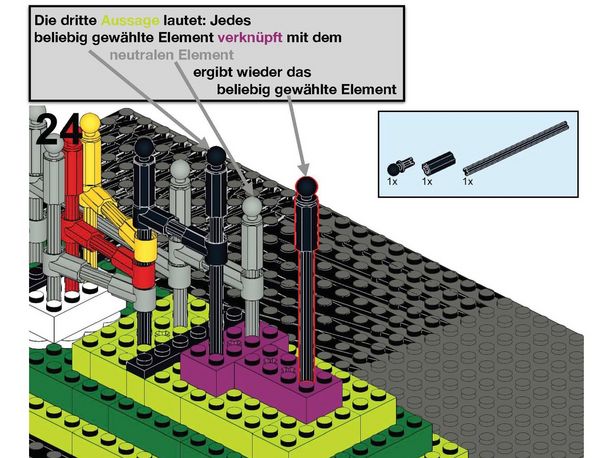
Mathematische Grundlagen gehören für viele Studierende zu den anspruchsvollsten Teilen ihres Studiums. MathBRIKS macht abstrakte Begriffe deshalb durch Bauen und Ausprobieren zugänglich. Das Projekt entwickelte Baustein-Konstruktionen, mit denen sich Mengen, Funktionen, Gruppen und einfache Beweise anschaulich nachvollziehen lassen. Die formale Beschreibung wird dabei durch ein Modell ergänzt, das Studierende selbst aufbauen und untersuchen können.
Ein zweiter Ansatz ist ein spielerisches Murmel-Labyrinth, dessen Modell von der Schwarmrobotik inspiriert ist und als Computersimulation vorliegt. Beide Ansätze wurden in den Modulen „Mathematik für Informatiker*innen 1 und 2“ erprobt. Mehr als 92 Prozent der im Praktikum befragten Studierenden gaben an, dass die Simulationen ihr Verständnis unterstützt hätten. Die begleitenden Materialien ermöglichen es, die Modelle auch außerhalb der Lehrveranstaltung zu nutzen. Durch diesen anschaulichen Zugang zur Hochschulmathematik unterstützt MathBRIKS SDG 4 „Hochwertige Bildung“.
Begleitende Materialien und Simulationen stehen auf der MathBRIKS-Projektwebsite bereit. Hier geht es ebenfalls zum Vorstellungsvideo.
GPS:NO
- Projektlaufzeit: 1. September 2024 bis 28. Februar 2026
- Projektleitung: Prof. Dr. Christian Scheffer
- Projektform: Einzelvorhaben der Hochschule Bochum
- Fördermittelgeber: Bundesministerium für Bildung und Forschung, DATIpilot, Modul 1 „Innovationssprints“
- Gesamtfördervolumen: 178.619,28 € einschließlich Projektpauschale
- Förderkennzeichen: 03DPS1034
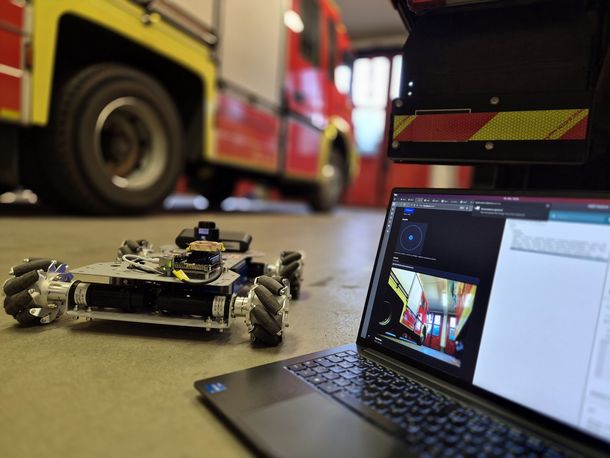
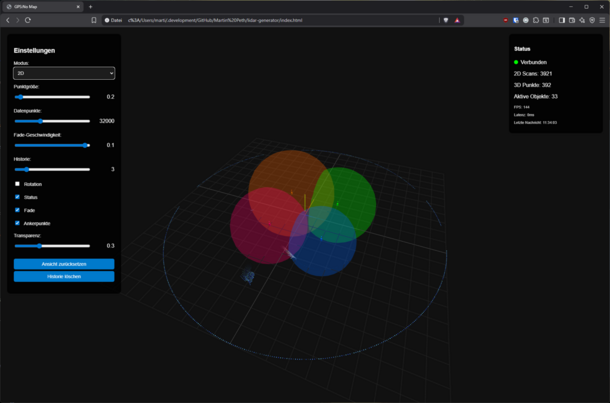
Wenn Satellitensignale in Gebäuden oder durch Funkstörungen ausfallen, können Rettungsdrohnen und -roboter ihre Orientierung verlieren. Ein solcher Ausfall bei einem Brandeinsatz der Freiwilligen Feuerwehr Herne im Jahr 2021 gab den Anstoß für GPS:NO. Das Projekt entwickelte ein offenes, kostengünstiges Ortungssystem, das Positionen mithilfe von Ultra-Breitband (UWB) und WLAN-RTT bestimmt.
Die Grundlage bilden Funk-Distanzmessungen zwischen festen Ankern und mobilen Sensoreinheiten. Geometrische Algorithmen werten diese Messungen aus und verknüpfen sie mit Daten aus Inertialsensoren. Im Labor erreichte das System bei Sichtverbindung eine Genauigkeit von 5,6 Zentimetern. Auch bei starker Funkabschattung lieferte es durchgehend Positionen. Der entwickelte Code steht als Open Source zur Verfügung; im Projektkontext entstanden außerdem zwei Bachelorarbeiten und eine Masterarbeit.
Die Anforderungen aus der Einsatzpraxis wurden über ein Teammitglied eingebracht, das bei der Freiwilligen Feuerwehr Herne aktiv ist. Eine formale Kooperation bestand dabei nicht. Mit der Entwicklung von Ortungstechnik für Rettungseinsätze adressiert GPS:NO SDG 9 „Industrie, Innovation und Infrastruktur“ sowie SDG 11 „Nachhaltige Städte und Gemeinden“, insbesondere den Schutz vor den Folgen von Katastrophen im Unterziel 11.5.
Hier gehts zum Vorstellungsvideo.
IRIS:VIDEO
- Projektlaufzeit: 1. September 2024 bis 28. Februar 2026
- Projektleitung: Prof. Dr. Christian Scheffer (Teilprojekt Hochschule Bochum) und Dr. Philipp Kather (Teilprojekt adesso SE)
- Projektform: Verbundvorhaben der Hochschule Bochum und der adesso SE
- Fördermittelgeber: Bundesministerium für Bildung und Forschung, DATIpilot, Modul 1 „Innovationssprints“
- Gesamtfördervolumen: 177.521,74 € einschließlich Projektpauschale
- Förderkennzeichen: 03DPS1265A
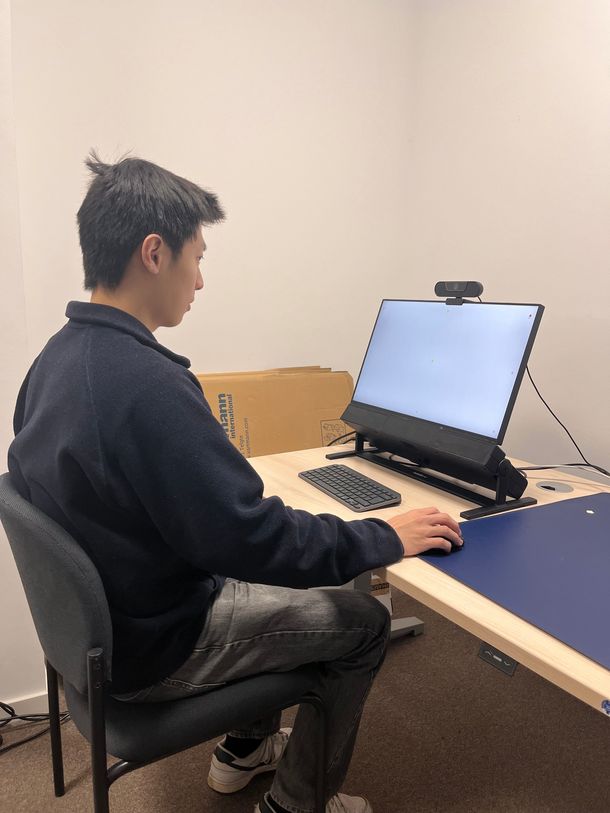
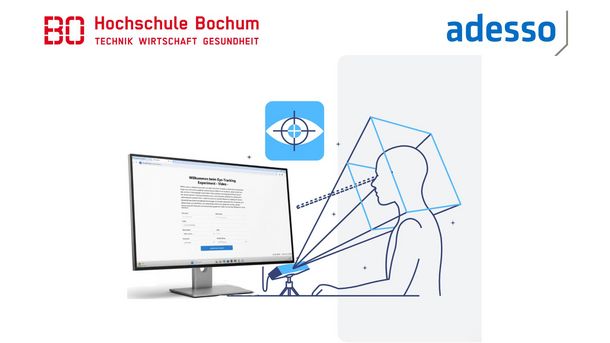
Beim selbstständigen Lernen mit Videos lässt die Aufmerksamkeit oft unbemerkt nach. IRIS:VIDEO untersucht, wie sich solche Phasen erkennen lassen und wie Lernende wieder zum Inhalt zurückgeführt werden können. Gemeinsam mit der adesso SE entwickelte die Hochschule Bochum eine browserbasierte Anwendung, die Blickverläufe mit einer handelsüblichen Webcam und KI-gestützter Bildverarbeitung erfasst.
Für die Untersuchung wurden eigene Lernvideos und Programmieraufgaben erstellt und über mehrere Wochen Experimente mit Studierenden durchgeführt. Dabei wurde die Webcam-Lösung parallel zu einem professionellen Eye-Tracker eingesetzt, um die erfassten Blickdaten zu vergleichen und die Webcam-Lösung zu validieren. Hierzu besteht eine Kooperation mit dem Eye-Tracking-Labor der Universität Münster. Eine dort angebundene Bachelorarbeit befasst sich mit der KI-basierten algorithmischen Nachverarbeitung der erfassten Blickdaten, um die Datenqualität des Webcam-Eye-Tracking-Systems zu verbessern und eine höhere Übereinstimmung mit den Daten eines professionellen Eye-Trackers zu erreichen. Die gewonnenen Blickdaten schaffen die Grundlage für zukünftige Echtzeit-Rückmeldungen, die Lernende bei nachlassender Aufmerksamkeit gezielt auf den Lerninhalt aufmerksam machen sollen. Damit leistet IRIS einen Beitrag zur Unterstützung des selbstständigen Lernens und adressiert SDG 4 „Hochwertige Bildung“.
Hier gehts zum Vorstellungsvideo.
MathAdventure
- Projektlaufzeit: Januar 2023 bis September 2024
- Projektleitung: Prof. Dr. Christian Scheffer
- Projektform: Einzelvorhaben der Hochschule Bochum
- Fördermittelgeber: Ministerium für Kultur und Wissenschaft des Landes Nordrhein-Westfalen, digiFellows 2023
- Gesamtfördervolumen: 43.084,00 €
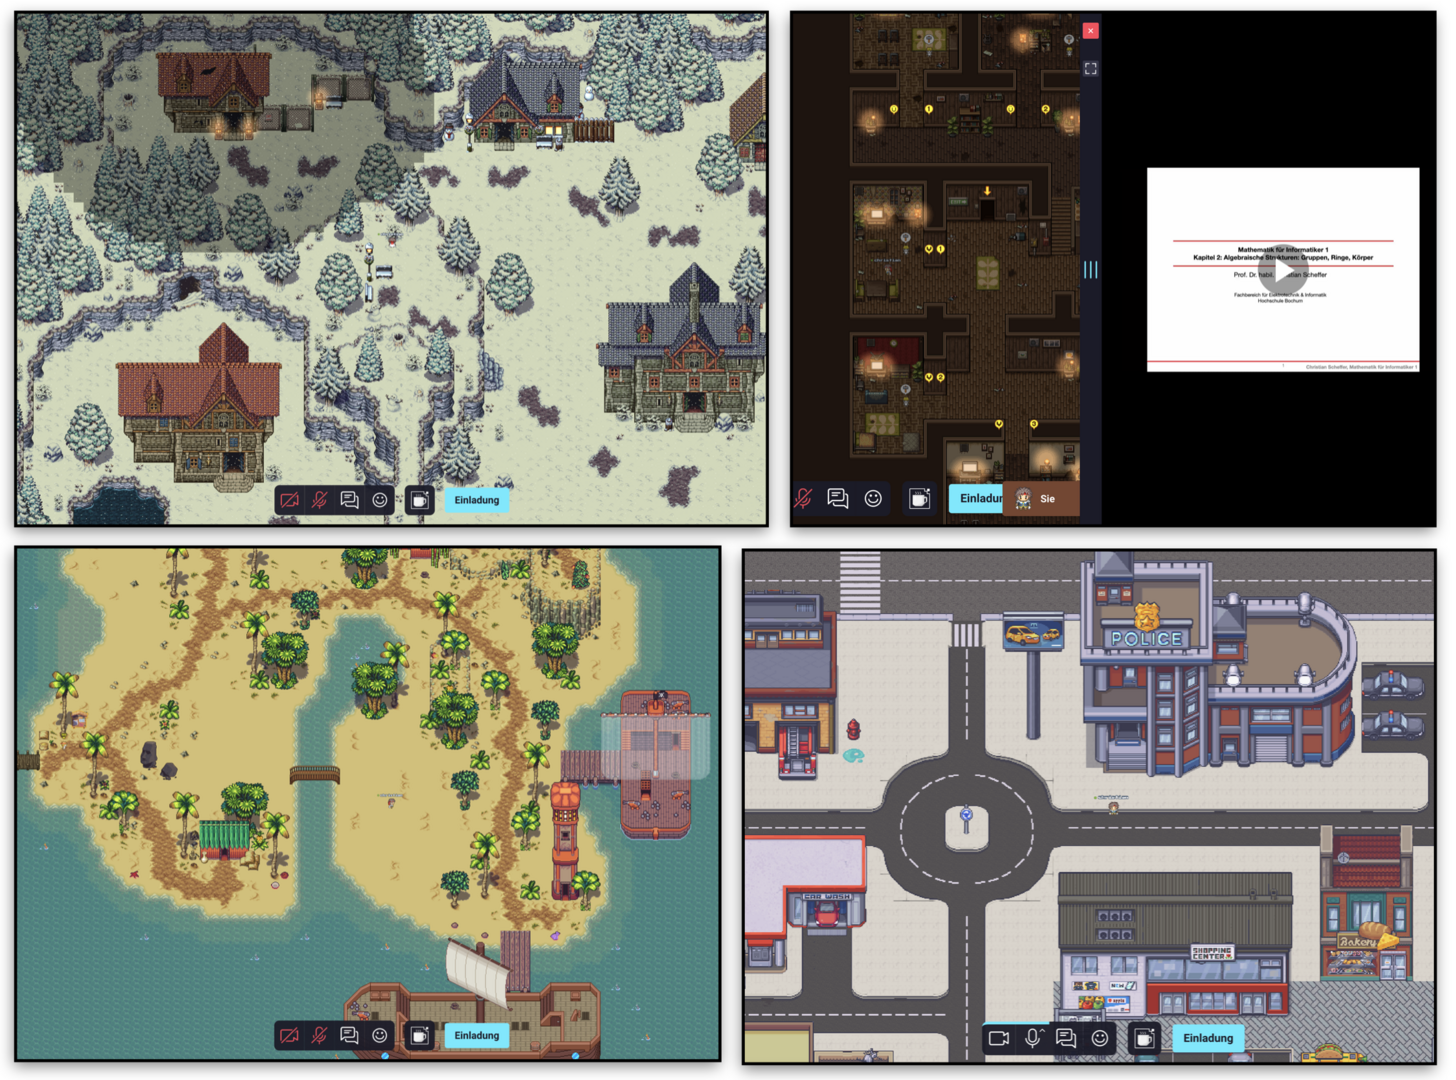
MathAdventure macht die Inhalte der Module „Mathematik für Informatiker*innen 1 und 2“ in einer begehbaren 2D-Lernwelt zugänglich. Auf Basis der Open-Source-Software WorkAdventure entstand eine Umgebung, in der jedes Kapitel einen eigenen Themenbereich bildet. In den zugehörigen Gebäuden finden Studierende Vorlesungs- und Übungsvideos sowie Übungsblätter. So lassen sich mathematische Inhalte selbstständig erkunden und im eigenen Tempo bearbeiten.
Für den Austausch stehen eine zentrale Vorlesungshalle und zwanzig Gruppenräume mit digitalen Whiteboards und Videokonferenzen bereit. Die Lernwelt verbindet damit die individuelle Vorbereitung mit dem gemeinsamen Bearbeiten von Aufgaben. Die begleitende Evaluation von Kather und Scheffer, veröffentlicht auf der ACM Virtual Global Computing Education Conference 2024, deutet darauf hin, dass insbesondere Pendelstudierende besser eingebunden werden. Mit dem ortsunabhängigen Zugang zu Lernmaterialien und gemeinsamen Lernräumen unterstützt MathAdventure das Nachhaltigkeitsziel SDG 4 „Hochwertige Bildung“.
Die MathAdventure-Lernwelt ist online zugänglich.